Un servomotor es más que un motor que gira. Es el extremo del movimiento de un sistema de circuito cerrado que recibe una orden, se mueve con un propósito y verifica si el resultado coincide con la instrucción. Ese circuito de retroalimentación es lo que hace que los servomotores sean tan útiles en máquinas herramienta, líneas de embalaje, robótica, equipos de impresión y otras aplicaciones donde la posición, la velocidad o el par deben controlarse con cuidado.
Si está especificando un servomotor por primera vez, el lenguaje puede resultar denso: codificadores, variadores, inercia, resolución, ajuste, ciclos de trabajo. Esta guía explica los conceptos básicos en términos sencillos, desde cómo funciona un servomotor hasta las preguntas prácticas que dan forma a la selección, instalación y mantenimiento.
¿Qué es un servomotor?
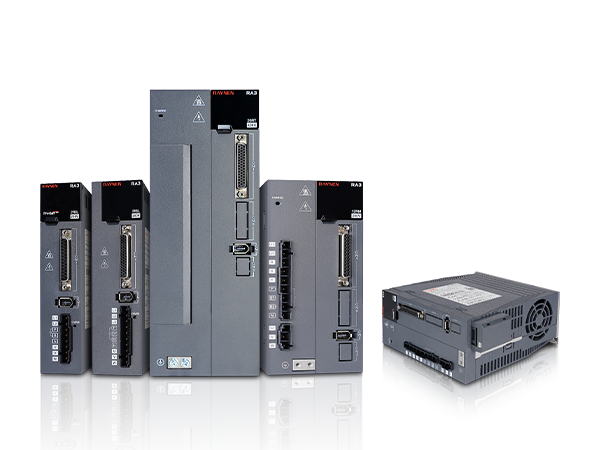
Un servomotor es un actuador giratorio o lineal diseñado para controlar la posición, la velocidad o el par con precisión. No funciona solo. Un servoaccionamiento suministra y regula la energía, un controlador emite comandos de movimiento y un dispositivo de retroalimentación informa lo que realmente está haciendo el motor. El variador compara el comando con la retroalimentación y corrige la diferencia, a menudo muchas veces por segundo.
Ese comportamiento de circuito cerrado separa un servomotor de un simple motor de velocidad fija. Un motor de inducción estándar puede funcionar a una velocidad casi constante una vez conectado al suministro. Un servomotor puede acelerar, mantener la posición, retroceder, seguir un perfil de movimiento y ajustarse a las condiciones cambiantes de carga. El resultado es un movimiento controlado en lugar de simplemente rotación.
Los servomotores aparecen en muchas formas, pero comparten un propósito común: hacer que una máquina se comporte de manera predecible. Nuestra experiencia en automatización industrial incluye servomotores, servovariadores, PLC, HMI y productos de control relacionados, por lo que tendemos a considerar el motor como parte de un sistema de movimiento completo en lugar de un componente aislado. Puedes leer más sobre nuestra experiencia en automatización industrial si quieres el contexto más amplio.
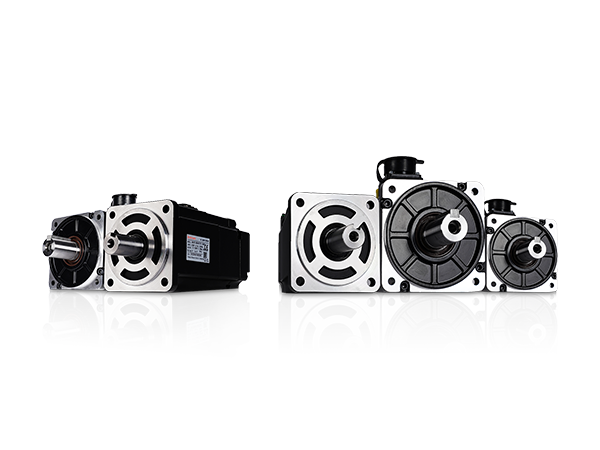
Para tareas de posicionamiento exigentes, la familia de servomotores de alto rendimiento MA3 está diseñada para ingenieros que necesitan un punto de partida sólido para aplicaciones de movimiento dinámico.
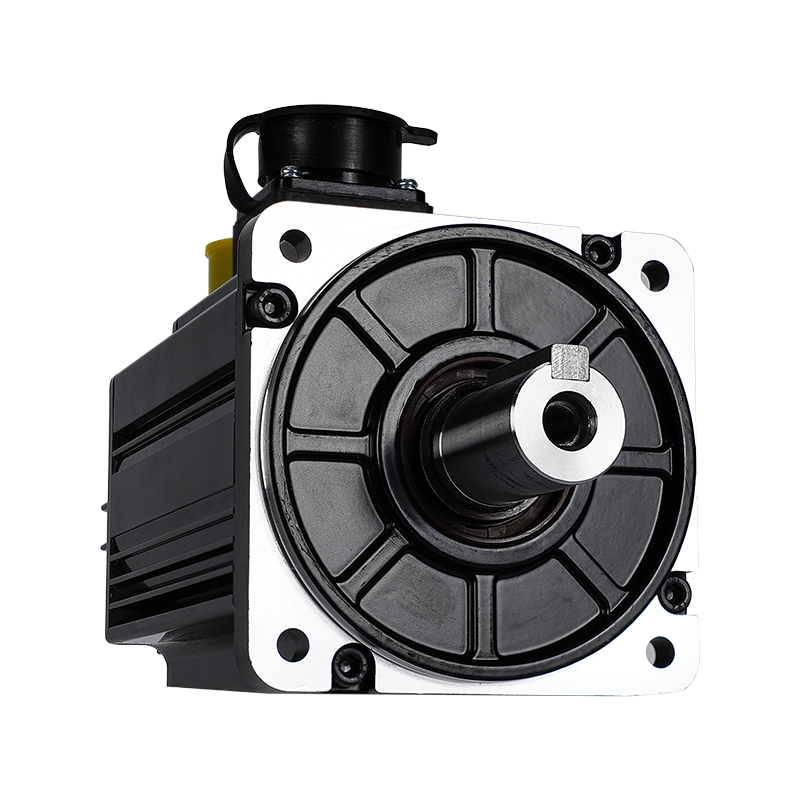 Proveedores de servomotor de alto rendimiento MA3 MA3S Modelo de motor: MA3S-M04010F-□□□□ Nivel de inercia: bajo Voltaje (V): 220 MA3H Modelo de motor: MA3H-M13085C-□□□□ / MA3H-M13130C-□□□□ Nivel de inercia: alto Voltaje (V): 220 Ver producto →
Cómo funciona un servomotor
La secuencia básica es sencilla, incluso si la ingeniería detrás de ella no lo es. Un controlador de movimiento envía un comando al servoaccionamiento. El variador traduce ese comando en voltaje y corriente para el motor. El motor produce par y un codificador o resolutor informa la posición y la velocidad al variador. Luego, la unidad ajusta su salida para reducir el error.
- El controlador define la posición objetivo, la velocidad o el par.
- El servoaccionamiento convierte el comando en corriente y voltaje del motor.
- El motor mueve la carga a través de una caja de cambios, correa, tornillo o acoplamiento directo.
- El dispositivo de retroalimentación mide el movimiento real.
- El variador compara los valores reales y ordenados y luego corrige la salida.
Este bucle se repite continuamente. Un buen ajuste ayuda al sistema a responder rápidamente sin sobrepasarse ni volverse inestable. El diseño mecánico es igualmente importante: un marco rígido, una alineación adecuada del acoplamiento y una adaptación sensible de la inercia a menudo contribuyen más al rendimiento que unos ajustes de ganancia agresivos.
Los codificadores merecen una mención especial. Los codificadores incrementales informan del movimiento relativo, mientras que los codificadores absolutos conocen su posición incluso después de desconectar la alimentación. La resolución, el protocolo de comunicación y la protección ambiental afectan qué tan bien se adapta el sistema de retroalimentación a una máquina determinada.
Tipos y componentes comunes de servomotores
Los servomotores se agrupan de varias maneras y la elección correcta depende de la aplicación y no de un único tipo “mejor”.
Servomotores CA y CC
Los servomotores de CA son comunes en maquinaria industrial porque ofrecen buena densidad de potencia, eficiencia y confiabilidad. Los servomotores de CC todavía se encuentran en sistemas más pequeños o más antiguos, pero los diseños industriales modernos tienden a favorecer las soluciones de CA. Dentro de ambas familias existen diseños cepillados y sin escobillas. Los motores sin escobillas evitan el desgaste de las escobillas y suelen ser los preferidos para trabajos industriales continuos.
Movimiento rotatorio y lineal.
Los servomotores giratorios accionan tornillos, correas, engranajes y cargas de acoplamiento directo. Los servomotores lineales producen movimiento directamente sin tornillo ni correa, lo que puede adaptarse a aplicaciones de alta velocidad o alta precisión. Los sistemas rotativos son más familiares y, a menudo, más fáciles de integrar mecánicamente, mientras que los sistemas lineales pueden reducir los puntos de desgaste y mejorar la respuesta dinámica en el diseño correcto de la máquina.
Componentes principales
- El estator y el rotor, que generan par.
- Rodamientos y eje que soportan carga mecánica.
- Un codificador o solucionador para retroalimentación.
- Un freno, en muchas aplicaciones verticales o de retención.
- Conectores, cables y protección térmica.
- Un servoaccionamiento y un controlador compatibles.
Si la aplicación necesita un equilibrio práctico entre costo y rendimiento, la familia de servomotores económicos MC2X es un lugar sensato para comparar opciones.
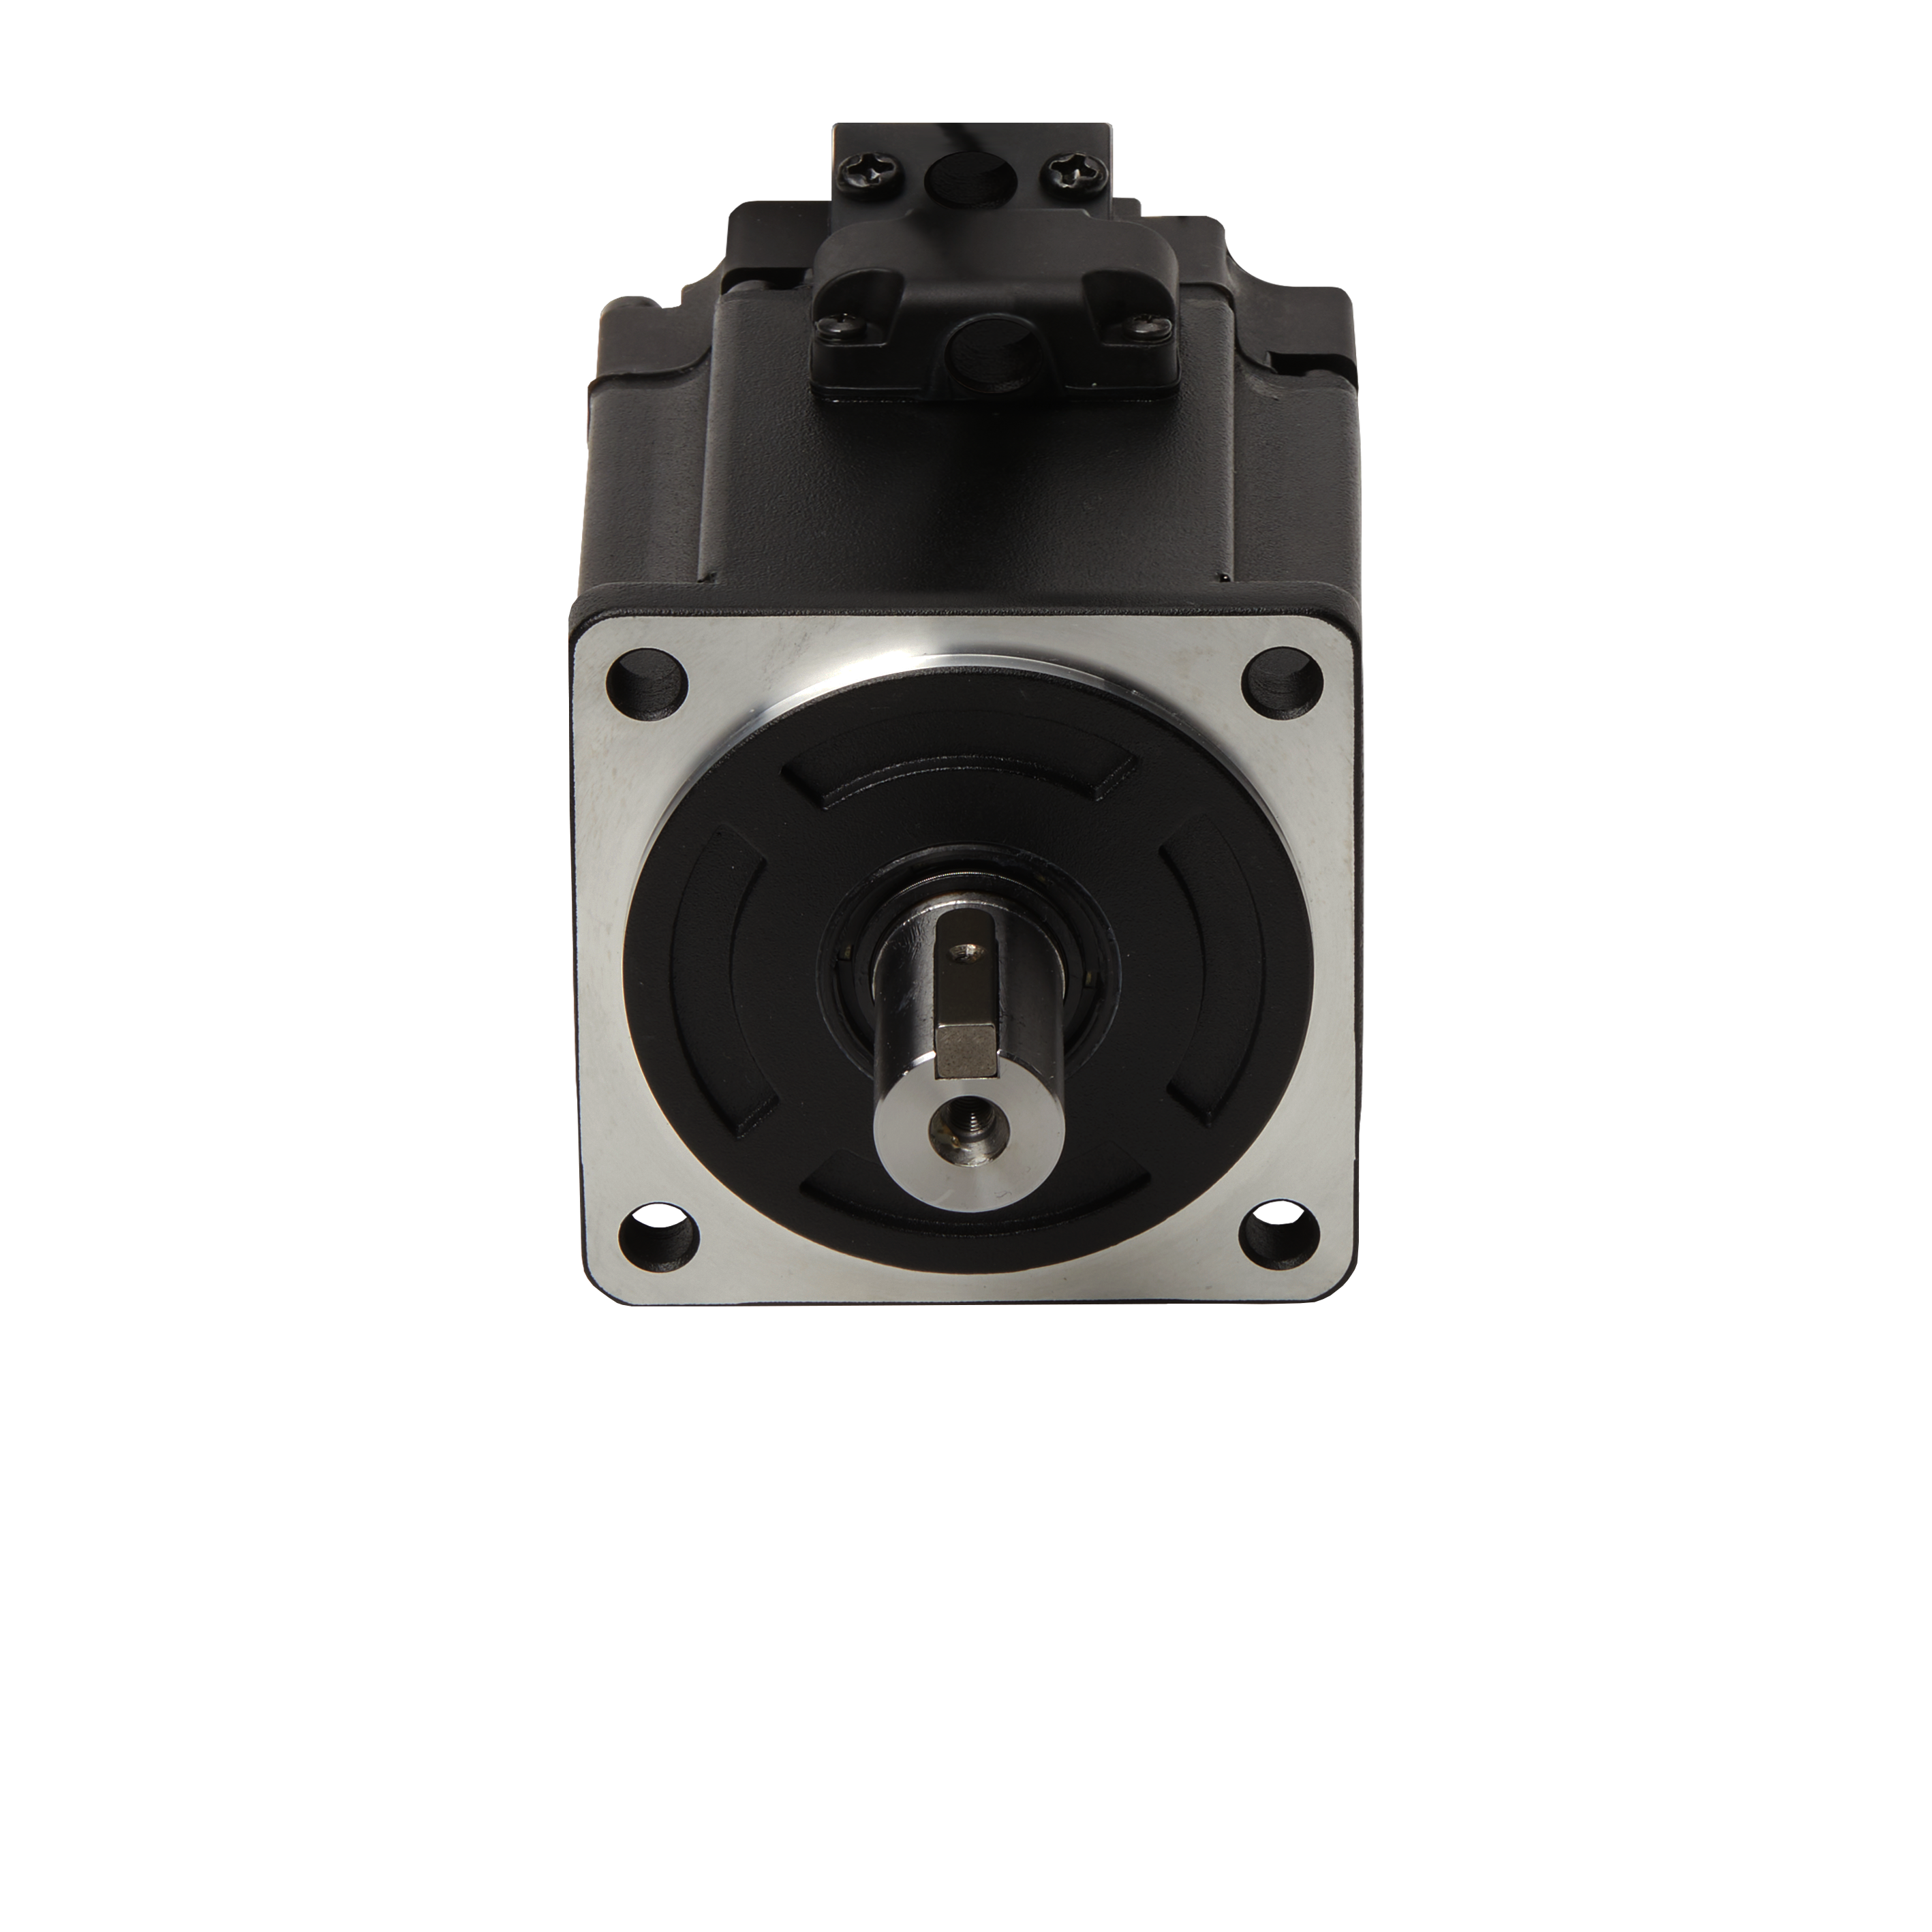 Serie de servomotores económicos MC2X Compare esta económica familia de servomotores con los modelos listados de 11 a 22 kW para aplicaciones que necesitan un equilibrio entre costo y rendimiento. Ver producto →
Cómo seleccionar un servomotor
La selección comienza con la carga, no con la página del catálogo. Calcule el par, la velocidad, la aceleración y el ciclo de trabajo requeridos. Luego considere la inercia, el montaje, el espacio disponible, el voltaje de suministro, las necesidades de retroalimentación y el medio ambiente. Un motor que se ve bien en el papel aún puede no encajar bien si los cables son demasiado cortos, falta el freno o el variador no puede admitir el protocolo del codificador.
- Defina el perfil de movimiento, incluidas la aceleración y desaceleración.
- Calcular el par continuo y pico con un margen de seguridad adecuado.
- Verifique la velocidad en el eje del motor después de la reducción de engranajes.
- Haga coincidir la inercia de la carga con la capacidad del motor y del variador.
- Confirme el voltaje, la corriente, el tipo de codificador y la compatibilidad del variador.
- Revise la temperatura ambiente, el polvo, la humedad, la vibración y la posición de montaje.
Prioridades comunes en la selección de servomotores y lo que significan en la práctica. | Prioridad de selección | Que comprobar | Efecto práctico |
| Precisión de posicionamiento | Resolución del codificador, rigidez mecánica, juego | Control más preciso y colocación repetible |
| Respuesta dinámica | Relación de inercia, par máximo, ancho de banda del variador | Asentamiento más rápido con menos exceso |
| Servicio continuo | Margen térmico, ciclo de trabajo, refrigeración. | Funcionamiento fiable sin sobrecalentamiento |
| Ajuste de instalación | Tamaño de bastidor, eje, freno, conectores, tendido de cables | Menos sorpresas mecánicas durante la puesta en marcha |
Para el movimiento industrial general donde es útil una opción universal robusta, la familia de motores universales He Fu MC2Y se puede evaluar junto con la arquitectura de control y accionamiento.
 Serie de motores MC2Y Universal He Fu Revise esta serie de servomotores universales con opciones seleccionables de potencia, voltaje, brida y codificador antes de confirmar la compatibilidad del variador. Ver producto →
Cuando compiten varios requisitos, es útil revisar la aplicación con el proveedor del motor y del variador antes de bloquear la lista de materiales. Nuestro soporte técnico El equipo puede ayudar a verificar la compatibilidad y la documentación.
Dónde encajan los servomotores en la automatización industrial
Los servomotores se utilizan dondequiera que una máquina deba moverse con repetibilidad y control. En máquinas herramienta posicionan ejes y herramientas. En el embalaje sincronizan el sellado, el corte y la alimentación. En el manejo de materiales, accionan transportadores, lanzaderas y mecanismos de elevación. Los equipos de impresión, textiles, procesamiento de alimentos y ensamblaje también dependen del movimiento servo para un registro preciso y cambios rápidos.
No todos los ejes necesitan la misma especificación. Un motor de alto rendimiento puede estar justificado en un eje de posicionamiento crítico, mientras que un modelo compacto o económico puede ser adecuado para una función de manipulación secundaria. La tarea de ingeniería es hacer coincidir el motor, la transmisión, la retroalimentación y la mecánica con el ciclo de trabajo real en lugar de especificar excesivamente cada eje o especificar menos el que más importa.
Instalación, mantenimiento y solución de problemas
Una buena instalación protege el rendimiento. Monte el motor de forma segura, alinee los acoplamientos con cuidado, utilice los cables especificados y siga las instrucciones de conexión a tierra y blindaje. Mantenga los cables del codificador alejados de conductores de alta potencia siempre que sea posible y verifique que los parámetros del variador coincidan con la placa de identificación del motor y el tipo de retroalimentación. Guarde una copia de seguridad de los parámetros de trabajo después de la puesta en servicio.
Mantenimiento de rutina
- Inspeccione periódicamente los conectores, los prensaestopas y el movimiento de los cables.
- Mantenga las vías de enfriamiento y las superficies del motor libres de polvo y obstrucciones.
- Escuche si hay nuevos ruidos o vibraciones en los rodamientos durante el funcionamiento.
- Verifique si hay sobrecalentamiento, olores inusuales o historial de alarmas.
- Revise la alineación de la correa, el acoplamiento y los tornillos después del servicio mecánico.
Problemas comunes
El sobrecalentamiento puede deberse a una sobrecarga, una refrigeración deficiente, parámetros incorrectos o una ganancia excesiva. El ruido anormal puede indicar desgaste, desalineación o resonancia del rodamiento. El humo o el olor a quemado requieren una parada e inspección inmediatas. La reducción del par puede deberse a límites de conducción, resistencia del freno, atasco mecánico o una falla de retroalimentación. La resolución de problemas debe comenzar con las comprobaciones más simples: alimentación, cableado, libertad mecánica, códigos de alarma e historial de parámetros.
Servomotores frente a otras tecnologías de motores
Los servomotores no son automáticamente la respuesta adecuada para todas las máquinas. En comparación con los motores paso a paso, normalmente ofrecen control de circuito cerrado, mayor velocidad y mejor rendimiento bajo cargas variables, pero a un mayor costo del sistema. En comparación con los motores de inducción controlados por un variador de frecuencia, los servosistemas proporcionan un posicionamiento más ajustado y una respuesta dinámica más rápida, mientras que los VFD suelen seguir siendo una opción práctica para ventiladores, bombas y control de velocidad simple.
La pregunta útil no es "¿Qué motor es mejor?" sino "¿Qué solución de movimiento se adapta a esta carga, objetivo de precisión, ciclo de trabajo y presupuesto?" Un servomotor gana su lugar cuando la posición, la velocidad, el par o la sincronización controlados aportan un valor real a la máquina.
Pensamientos finales
Un servomotor es un sistema de movimiento controlado construido en torno a retroalimentación, un accionamiento y un motor que funciona junto con la mecánica. Comprender el bucle, la carga y el entorno operativo hace que la selección sea mucho menos misteriosa. Comience con el perfil de movimiento, confirme los márgenes de par y velocidad, verifique la compatibilidad del variador y el codificador y deje espacio para la puesta en servicio y el mantenimiento.
Ya sea que esté actualizando una máquina existente o diseñando un nuevo eje, los resultados más confiables provienen de hacer coincidir los componentes con cuidado y probar el sistema en condiciones realistas. Ese enfoque práctico, que prioriza la aplicación, es cómo un servomotor se convierte en una parte confiable de la máquina en lugar de un componente costoso que nunca funciona como se esperaba.
 English
 Español
 عربى