Pase un turno en una planta de producción y comenzará a reconocer los servosistemas por su comportamiento en lugar de por su nombre. Un eje se detiene exactamente donde debe, mantiene su posición frente a una carga y repite el mismo movimiento todo el día sin desviarse. El dispositivo que hace esto posible, generalmente escondido en un gabinete y conectado al codificador del motor, es el servoaccionamiento.
Lo que sigue es un recorrido práctico: qué es un servovariador, cómo se cierra realmente el circuito cerrado, los tipos que encontrará en diferentes máquinas y los detalles que deciden si un par de variador y motor se comportan bien en su equipo.
Qué hace un servoaccionamiento, en términos sencillos
Un servoaccionamiento es un amplificador de potencia electrónico con un cerebro de control adjunto. Toma un comando de baja potencia de un controlador de movimiento, PLC o CNC, lo convierte en la corriente trifásica que necesita un motor y luego verifica muchas veces por segundo si el motor está haciendo lo que se le indicó.
Tres cantidades importan y el variador puede regular cualquiera de ellas en un momento dado:
- par — con qué fuerza empuja el motor, que es lo que realmente importa en las aplicaciones de tensado, bobinado y prensado.
- velocidad — qué tan rápido gira, utilizado para transporte, trabajo con husillo y velocidades de avance coordinadas.
- Posición – donde se detiene, la base de cada movimiento de indexación, corte y selección y colocación.
La distinción entre un servoaccionamiento y un variador de frecuencia tiene que ver principalmente con la intención. Un VFD está diseñado para hacer funcionar bombas, ventiladores y compresores a una velocidad constante mientras ahorra energía, generalmente sin ningún dispositivo de retroalimentación. Un servoaccionamiento está diseñado para cambios de dirección rápidos y frecuentes y paradas precisas, y espera que un codificador informe dónde está realmente el eje.
Dentro del bucle: comando, retroalimentación y corrección
Siguiendo el comando
El controlador emite un punto de ajuste en una de varias formas: señales de pulso y dirección, una referencia analógica de ±10 V o un telegrama de bus de campo digital como EtherCAT, CANopen o PROFINET. En una máquina moderna, la ruta del bus de campo es cada vez más común porque transporta datos de posición, velocidad, par y diagnóstico a través de un solo cable.
Leyendo los comentarios
Un codificador incremental, un codificador absoluto o un resolver informan del ángulo del eje al accionamiento. La resolución importa más de lo que sugieren los números de marketing: un codificador más fino permite que la unidad mantenga la posición con menos oscilaciones y la retroalimentación absoluta elimina las rutinas de localización después del encendido. Para los motores sin escobillas, la misma señal también proporciona la información de conmutación que la etapa de potencia necesita para conmutar en el momento adecuado.
Corrigiendo el error
Dentro del disco, los bucles están anidados. El bucle actual se encuentra más interno y reacciona más rápido, el bucle de velocidad lo envuelve y el bucle de posición cierra el círculo más externo. Las ganancias determinan la agresividad con la que la unidad persigue el error. Demasiado blando y el eje se retrasa; demasiado rígido y zumba u oscila. Por lo tanto, la puesta en marcha práctica es un compromiso entre la respuesta dinámica y la rigidez mecánica, que generalmente se logra mediante un ajuste automático seguido de un ajuste manual, con filtros de muesca agregados para suprimir la resonancia en el marco o la correa.
Servoaccionamiento versus VFD versus variador paso a paso
Estos tres controladores a menudo se confunden porque todos se encuentran entre un controlador y un motor. La siguiente tabla establece las diferencias prácticas.
Comparación de los tres controladores de motor más frecuentemente confundidos entre sí. | Característica | servoaccionamiento | VFD | unidad paso a paso |
| Objetivo de control primario | Posición, velocity or torque | Velocidad y par | Posición steps |
| Dispositivo de retroalimentación | Codificador o resolutor | Generalmente ninguno | Ninguno (bucle abierto) |
| par at low speed | Alto, con sobrecarga corta | moderado | Se aleja a medida que aumenta la velocidad |
| Comportamiento en un puesto | Mantiene la posición bajo carga | No está destinado a sostener | Puede perder pasos en silencio |
| Aplicación típica | CNC, robótica, embalaje | Bombas, ventiladores, compresores. | Indexación sencilla y de bajo coste |
Tipos de servoaccionamiento que encontrará
De un solo eje y de dos ejes
Un accionamiento de un solo eje sirve a un motor. Una unidad de doble eje alberga dos etapas de potencia en una carcasa y comparte un bus de CC entre ellas, lo que ahorra espacio en el gabinete y permite que la energía de un eje de desaceleración sea utilizada por el otro. En máquinas de pórtico y pequeñas de varios ejes, esta disposición es ordenada.
Independiente, compacto e integrado
Las unidades independientes se montan en un panel y están conectadas a un motor independiente. Los modelos compactos reducen el espacio que ocupan las máquinas pequeñas. Los diseños integrados fusionan el variador en la carcasa del motor o detrás del conector, lo que acorta el cableado pero limita la disipación de calor y el acceso al servicio.
Interfaces y redes
Las unidades analógicas se adaptan a adaptaciones heredadas y tareas simples de seguimiento de velocidad. Los accionamientos por tren de impulsos siguen siendo comunes en los ejes de posicionamiento económicos. Los accionamientos por bus de campo dominan allí donde deben coordinarse varios ejes dentro de un ciclo de control. Muchas máquinas necesitan una combinación, por lo que una familia de unidades que cubra las tres mantiene el panel consistente.
Un modelo de servicio estándar suele ser el punto de partida adecuado para trabajos de posicionamiento general, especialmente cuando varios ejes comparten el mismo suministro y gabinete.
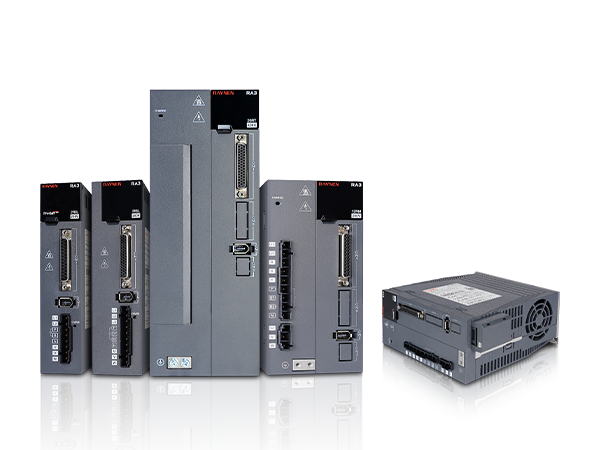
 Servoaccionamiento estándar RS3 para posicionamiento general Un servoaccionamiento de servicio estándar para posicionamiento general, con opciones configurables de alimentación, suministro, brida y codificador para especificar configuraciones de eje compartido antes de realizar el pedido. Ver producto →
Dimensionamiento y selección de un servoaccionamiento
La mayoría de los problemas de puesta en marcha se deben a las especificaciones más que al hardware en sí. Trabajar con la siguiente lista antes de realizar el pedido ahorra un tiempo considerable más adelante:
- Inercia de carga — la relación de inercia reflejada en las guías del motor gana en límites y estabilidad.
- Par continuo y máximo — dimensionar la demanda continua y confirmar la aceleración de las cubiertas máximas.
- Rango de velocidad — Verifique las regiones de par constante y potencia constante, no solo las rpm nominales.
- Tipo de codificador — haga coincidir la interfaz de retroalimentación del variador con el motor que desea utilizar.
- Suministro e irrupción — confirme el voltaje, la fase y cualquier disposición del bus de CC compartido.
- E/S y seguridad — cuente las entradas y salidas digitales necesarias y confirme si se requiere una desactivación de par segura.
- Medio ambiente — la temperatura ambiente, la orientación de montaje y la clasificación del gabinete afectan la reducción de potencia.
Cuando un eje necesita más que un posicionamiento básico (perfiles de levas electrónicos, registro de alta velocidad o regulación estricta de la velocidad bajo carga cambiante), un variador con todas las funciones brinda espacio adicional y opciones de ajuste.
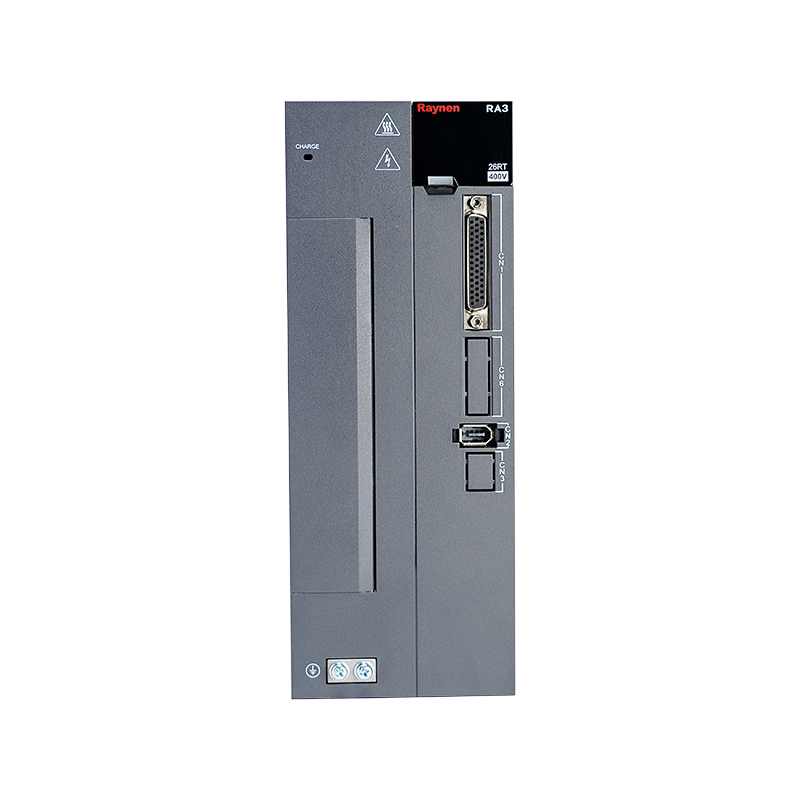 Servoaccionamiento RA3 totalmente funcional Un servoaccionamiento con todas las funciones para perfiles de movimiento exigentes, que se ofrece en múltiples variantes de modelo con configuraciones seleccionables de potencia, suministro, brida y codificador. Ver producto →
Donde los servoaccionamientos se ganan la vida
El hilo común entre las aplicaciones es un movimiento que debe repetirse con precisión, a menudo a gran velocidad, a menudo bajo una carga cambiante. Los ejemplos típicos incluyen:
- Máquinas herramienta CNC, donde la calidad de la interpolación depende de qué tan estrechamente cada eje sigue su comando.
- Maquinaria de envasado, con cortadores volantes, tensado de film y control de registro.
- Máquinas herramienta y equipos de corte, donde las velocidades de avance deben mantenerse uniformes a pesar de la variación de la resistencia del material.
- Manipulación de materiales y pórticos, donde dos ejes deben permanecer sincronizados o la carga se desvía.
- Líneas textiles, de estampación y de bobinado, donde tensión y velocidad están unidas y la deriva aparece como desperdicio.
- Equipos de elevación y posicionamiento, donde mantener el par y el frenado controlado son importantes para la seguridad.
En cada caso, el accionamiento no funciona solo. Su comportamiento depende del motor, la mecánica y el tiempo de ciclo del controlador, por lo que pensar a nivel de sistema durante la selección es mejor que comparar hojas de datos de forma aislada.
Adaptación de la tracción al motor y a un soporte real
Los accionamientos y los motores se ajustan como pareja. La resolución de retroalimentación, la inercia del rotor, la corriente nominal y la curva de sobrecarga interactúan, por lo que la ruta más segura es seleccionar un variador y un motor de una familia donde ya se sabe que los parámetros funcionan juntos. Un motor de alto rendimiento combinado con una transmisión adecuada proporciona un punto de partida predecible para el ajuste y deja espacio para perfeccionar la rigidez una vez ensamblada la máquina.
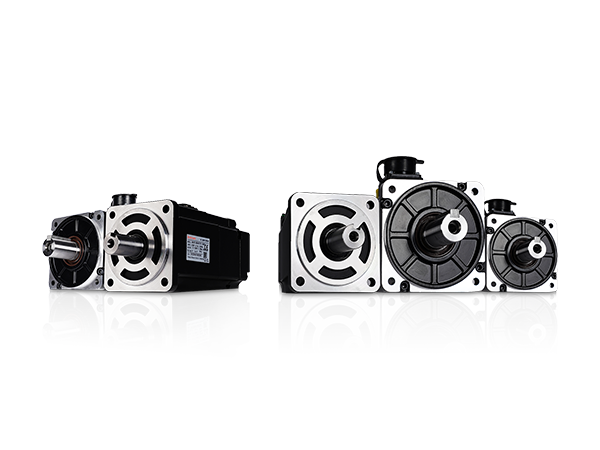
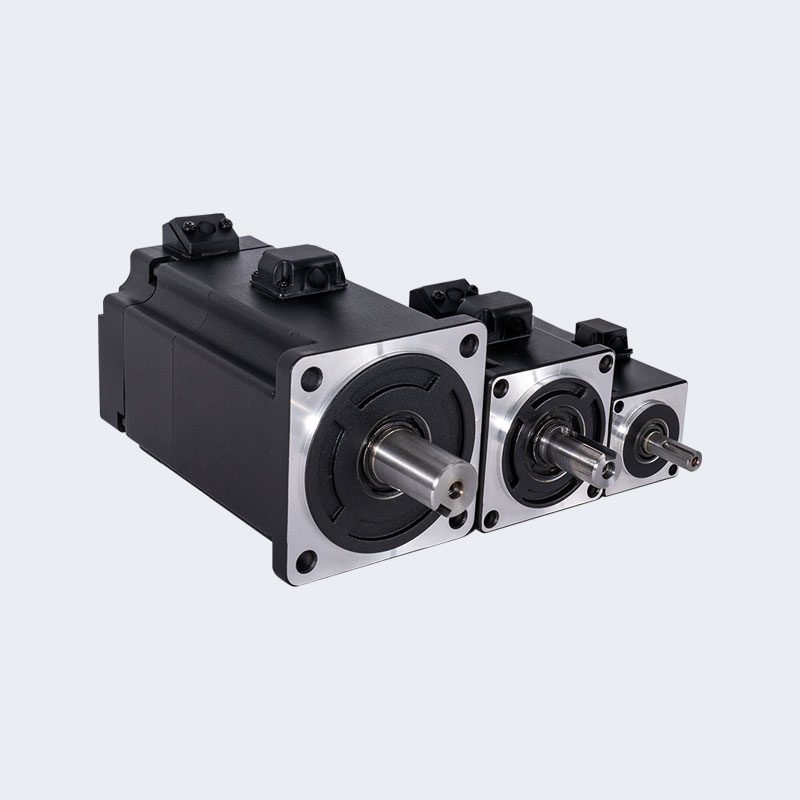
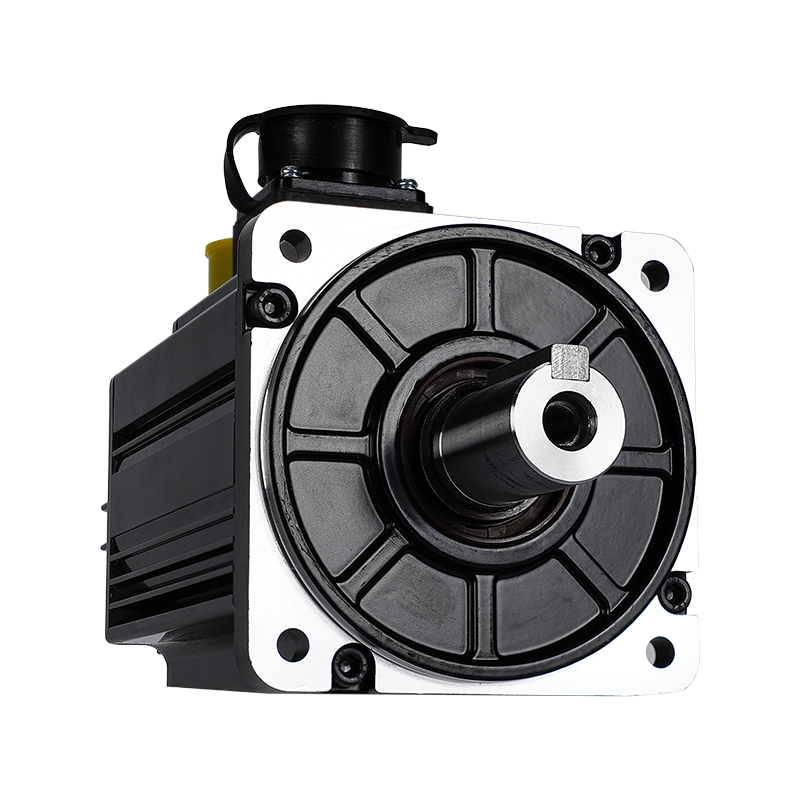 Serie de servomotores de alto rendimiento MA3 Una serie de motores de alto rendimiento con variantes de baja y alta inercia, potencia seleccionable, opciones de brida y codificador para un ajuste combinado del variador y el motor. Ver producto →
La otra mitad de una buena selección es la documentación. Los diagramas de cableado, las listas de parámetros y las notas de puesta en servicio son lo que convierte una entrega en un eje de trabajo, y tener a mano el manual adecuado acorta considerablemente la conversación para encontrar fallas. Nuestro biblioteca de manuales de usuario recoge las ediciones actuales de nuestras familias de propulsores y motores, y la soporte técnico El equipo puede ayudar con preguntas sobre el tamaño o la configuración de parámetros cuando una máquina se comporta inesperadamente.
Un servoaccionamiento es una pequeña parte del costo de capital de una máquina y una gran parte de cómo se siente esa máquina al operar. Si se consigue el cierre del bucle, el tamaño y el emparejamiento correcto del motor de accionamiento, el eje simplemente hará lo que se le indique, turno tras turno. Si se equivocan, cada operador aprenderá el sonido de una ganancia inestable. Tomarse en serio el paso de especificación suele ser la diferencia entre los dos.
 English
 Español
 عربى