 English
 Español
 عربى

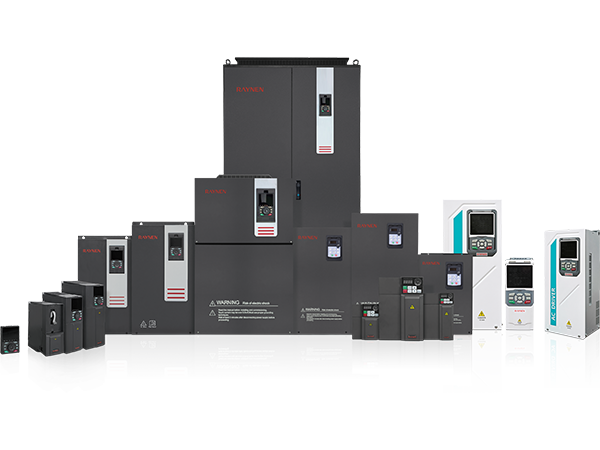
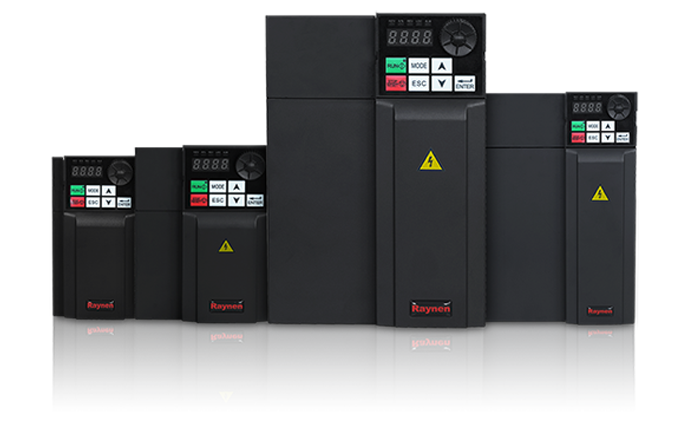
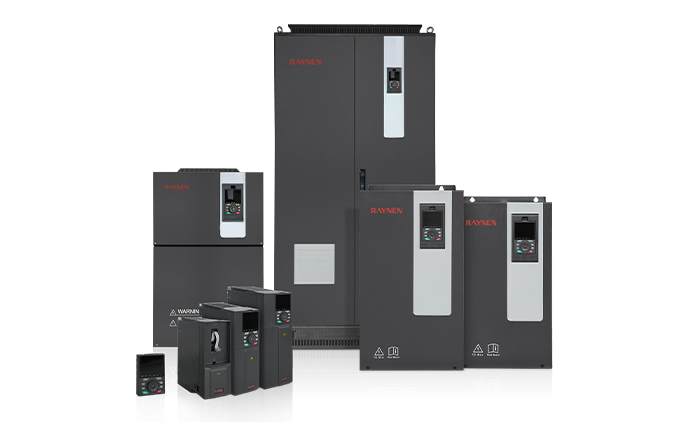
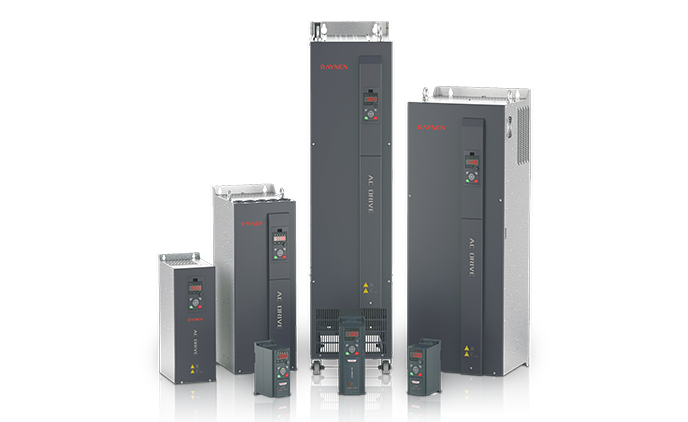
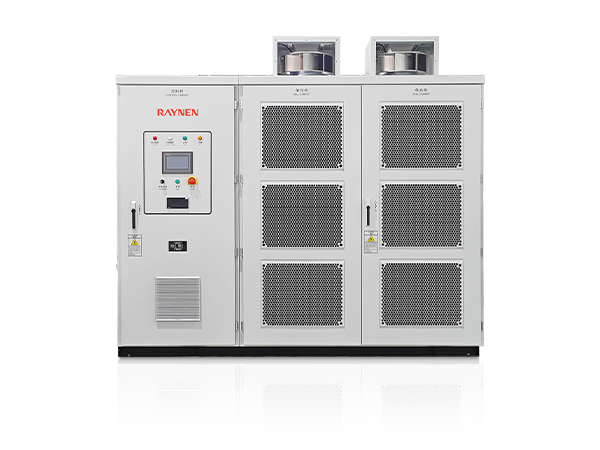
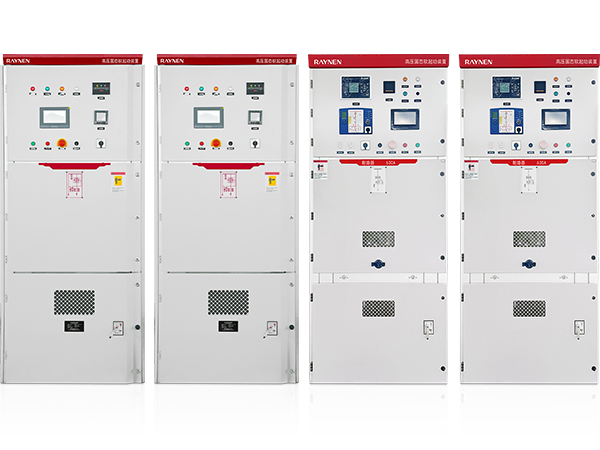
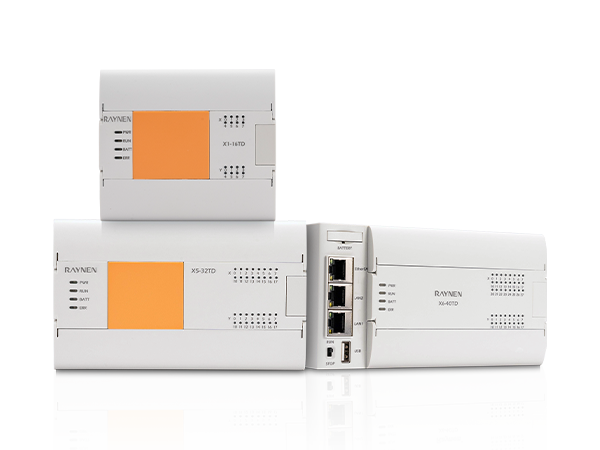
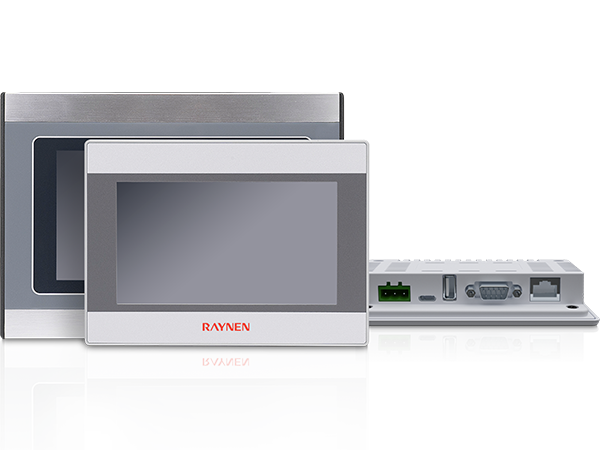
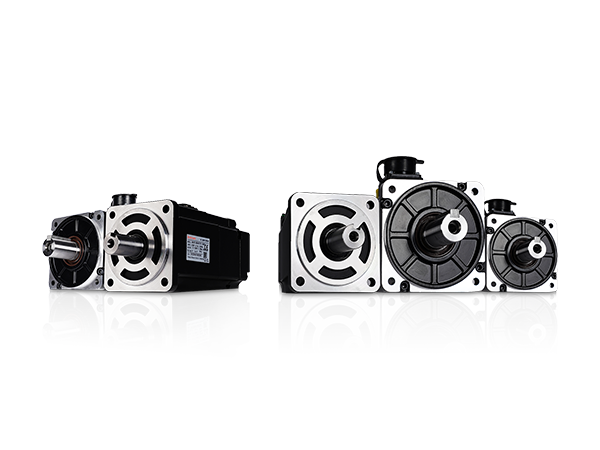
Variador de frecuencia de 380 V, 355-500 kW
Cat:Rve32 Vector Variable Frequency Drive
La comunicación Modbus es estándar, con interfaces RJ45 y terminales independientes, lo que facilita la integración del sistema y el control de la ...
Ver detallesContenido
Un controlador lógico programable (PLC) es una computadora digital robusta diseñada específicamente para controlar maquinaria industrial y procesos automatizados. un diferencia de una computadora de uso general, un PLC está diseñado desde cero para sobrevivir a las demandas físicas de las fábricas (amplios rangos de temperatura, ruido eléctrico, vibración, polvo y humedad) mientras ejecuta la lógica de control de manera continua y confiable, a menudo durante años sin interrupción. La característica definitoria de un PLC es su capacidad para monitorear entradas del mundo real provenientes de sensores e interruptores, ejecutar un programa de control escrito por el usuario y controlar salidas del mundo real (motores, válvulas, indicadores y actuadores) en función de los resultados de esa lógica.
unntes de que existieran los PLC, los sistemas de control industrial se construían a partir de bancos de relés electromecánicos conectados entre sí para formar circuitos lógicos. Cambiar el comportamiento de control de una máquina significaba volver a cablear físicamente el panel de relés, un proceso lento y propenso a errores que requería técnicos capacitados y un tiempo de inactividad significativo. Cuando Modicon introdujo el primer PLC comercialmente exitoso en 1969, desarrollado por el ingeniero Dick Morley en respuesta a una solicitud de General Motors para reemplazar la lógica de relés en las líneas de ensamblaje de automóviles, resolvió este problema reemplazando los circuitos de relés cableados con lógica de software programable. El comportamiento de control de una máquina ahora podría cambiarse modificando un programa en lugar de recableando el hardware, transformando tanto la velocidad como la economía de la automatización industrial.
Hoy en día, los PLC son la columna vertebral del control automatizado en la fabricación, la energía, el tratamiento de agua, el transporte, la automatización de edificios y docenas de otras industrias. Comprender cómo funcionan, cómo se programan y cómo seleccionar el más adecuado para una aplicación específica es un conocimiento fundamental para cualquier persona involucrada en ingeniería industrial, integración de sistemas o tecnología de operaciones.
un controlador lógico programable no es un único dispositivo monolítico, es un sistema de componentes de hardware que funcionan juntos. Comprender la función de cada componente explica tanto las capacidades como las limitaciones del PLC e informa las decisiones sobre configuración y expansión al diseñar un sistema de control.
La CPU es el núcleo computacional del PLC. Ejecuta el programa de usuario, administra la memoria, maneja la comunicación con módulos de E/S y dispositivos externos y realiza diagnósticos del sistema. Las CPU de PLC no son lo mismo que los microprocesadores de uso general: están optimizadas para una ejecución determinista en tiempo real, lo que significa que la CPU debe completar cada ciclo de escaneo dentro de un tiempo máximo garantizado, independientemente de lo que esté sucediendo en el sistema. Los tiempos de ciclo de escaneo para los PLC modernos generalmente oscilan entre 0,1 ms a 10 ms dependiendo de la complejidad del programa y la velocidad de la CPU. Algunos PLC de alto rendimiento utilizados en control de movimiento o empaquetado de alta velocidad alcanzan tiempos de escaneo inferiores a milisegundos. La memoria de la CPU se divide en memoria de programa (donde se almacena la lógica del usuario), memoria de datos (donde se guardan los valores de las variables durante la ejecución) y memoria del sistema (utilizada por el sistema operativo para funciones internas).
Los módulos de E/S son la interfaz entre el PLC y el mundo físico. Los módulos de entrada reciben señales de dispositivos de campo (interruptores de límite, pulsadores, sensores de proximidad, termopares, transmisores de presión y codificadores) y los convierten en valores digitales que la CPU puede leer. Los módulos de salida reciben comandos de la CPU y los convierten en señales que accionan dispositivos de campo: arrancadores de motor, válvulas de solenoide, lámparas indicadoras y servovariadores. Las E/S se clasifican como discretas o analógicas: las E/S discretas (digitales) manejan señales binarias de encendido/apagado, mientras que las E/S analógicas manejan señales continuamente variables, como bucles de corriente de 4 a 20 mA o señales de voltaje de 0 a 10 V que representan valores de temperatura, presión o flujo. La mayoría de los PLC también ofrecen módulos de E/S especiales para funciones específicas: módulos contadores de alta velocidad para conteo de pulsos del codificador, módulos de termopar con compensación de unión fría incorporada y módulos de comunicación para protocolos de bus de campo.
La fuente de alimentación del PLC convierte el voltaje de línea entrante de CA o CC (generalmente 120 VCA, 240 VCA o 24 VCC) en energía CC regulada de bajo voltaje requerida por la CPU y los módulos de E/S. La mayoría de los backplanes y bastidores de PLC utilizan 5 VCC o 3,3 VCC internamente para componentes lógicos y 24 VCC para circuitos de E/S del lado de campo. La capacidad actual de la fuente de alimentación debe coincidir con el consumo total de energía de todos los módulos instalados; subdimensionar la fuente de alimentación es un error de configuración común en sistemas grandes con muchos módulos de E/S. Se encuentran disponibles configuraciones de fuente de alimentación redundante para aplicaciones donde una falla en la fuente de alimentación tendría consecuencias inaceptables.
Los PLC modernos incluyen múltiples interfaces de comunicación para conectarse a herramientas de programación, interfaces hombre-máquina (HMI), sistemas de control de supervisión y adquisición de datos (SCADA), otros PLC y dispositivos de campo. Los puertos y protocolos de comunicación comunes incluyen Ethernet/IP, PROFINET, Modbus TCP, PROFIBUS, DeviceNet, CANopen y puertos serie RS-232/RS-485. La disponibilidad de protocolos Ethernet industriales ha transformado la arquitectura del sistema PLC en las últimas dos décadas, permitiendo una integración perfecta de sistemas de control, monitoreo y datos empresariales a través de una única infraestructura de red en lugar de redes propietarias separadas para cada función.
El comportamiento operativo de un PLC es fundamentalmente diferente de un programa informático convencional que se ejecuta una vez de principio a fin. Un PLC ejecuta su programa de control en un bucle repetitivo continuo llamado ciclo de escaneo . Comprender el ciclo de exploración es esencial para escribir programas PLC correctos y para diagnosticar problemas de control relacionados con la sincronización.
Cada ciclo de escaneo consta de cuatro fases secuenciales que se ejecutan en orden, en cada ciclo:
El tiempo total para completar un ciclo de escaneo completo es el tiempo de escaneo. Para la mayoría de las aplicaciones industriales, un tiempo de escaneo de 5 a 20 ms es aceptable. Las aplicaciones que requieren una respuesta más rápida (detección de eventos de máquinas de alta velocidad, control de servoejes o monitoreo de entradas críticas para la seguridad) pueden requerir un procesamiento impulsado por interrupciones, donde entradas específicas desencadenan la ejecución inmediata del programa fuera del ciclo de escaneo normal, o CPU dedicadas de alta velocidad con un rendimiento de escaneo inferior a un milisegundo.
Los lenguajes de programación de PLC están estandarizados por el estándar internacional IEC 61131-3, que define cinco lenguajes que los PLC compatibles deben admitir. En la práctica, la mayoría de los fabricantes implementan los cinco, aunque algunos tradicionalmente han favorecido lenguajes particulares para aplicaciones específicas. Elegir el idioma adecuado para una tarea determinada mejora la legibilidad del código, la facilidad de mantenimiento y la eficiencia de la depuración.
El diagrama de escalera es el lenguaje de programación de PLC más utilizado a nivel mundial y es el descendiente gráfico directo de los diagramas lógicos de relés. Los programas se representan como una serie de peldaños horizontales entre dos carriles verticales, exactamente como una escalera. Cada peldaño contiene contactos (que representan condiciones de entrada) y bobinas (que representan salidas), conectados en serie o en paralelo para expresar relaciones lógicas. Un ingeniero familiarizado con los diagramas de cableado de relés puede leer y comprender la lógica de escalera con una capacitación adicional mínima, razón por la cual sigue siendo dominante en la fabricación discreta, el control de máquinas y cualquier industria con una gran base instalada de técnicos en lógica de relés. El diagrama de escalera es más adecuado para aplicaciones de control discreto que involucran secuencias de operaciones de encendido/apagado, enclavamientos y lógica de sincronización.
El diagrama de bloques de funciones representa la lógica de control como una red de bloques de funciones gráficos interconectados, donde las señales fluyen de izquierda a derecha a través de bloques que realizan operaciones definidas: puertas lógicas, temporizadores, controladores PID, funciones aritméticas y bloques de comunicación. FBD es particularmente adecuado para aplicaciones de control de procesos que involucran señales analógicas continuas, bucles de control PID y cadenas de procesamiento de señales complejas, donde el flujo de datos entre elementos funcionales es más intuitivo de representar gráficamente que como peldaños de escalera secuenciales. FBD es el lenguaje preferido en aplicaciones de procesamiento químico, petróleo y gas y generación de energía.
El texto estructurado es un lenguaje textual de alto nivel con una sintaxis similar a Pascal o C. Admite variables, tipos de datos, expresiones, declaraciones condicionales (IF-THEN-ELSE), bucles (FOR, WHILE, REPEAT) y llamadas a funciones, lo que lo convierte en el más potente de los lenguajes IEC 61131-3 para algoritmos complejos y cálculos matemáticos. ST es ideal para implementar gestión de recetas complejas, cálculos de datos, manipulación de cadenas y bloques de funciones personalizados que no serían prácticos de expresar en lenguajes gráficos. Su adopción ha aumentado sustancialmente a medida que los PLC han asumido tareas computacionales más complejas que antes eran manejadas por computadoras industriales separadas.
El gráfico de funciones secuenciales proporciona una representación gráfica de alto nivel de un proceso como una secuencia de pasos conectados por transiciones. Cada paso contiene las acciones que se realizarán cuando ese paso esté activo; cada transición define la condición que se debe cumplir para avanzar al siguiente paso. SFC es excelente para programar máquinas que operan a través de fases secuenciales definidas (llenar un tanque, ejecutar un ciclo de lavado, ejecutar un proceso por lotes) porque la estructura paso a paso del programa refleja directamente la secuencia física de la operación de la máquina, lo que facilita su comprensión, depuración y modificación. Los programas SFC para pasos y transiciones individuales se pueden escribir en cualquiera de los otros cuatro lenguajes IEC.

La lista de instrucciones es un lenguaje textual de bajo nivel que se asemeja al lenguaje ensamblador, donde cada línea contiene una única instrucción que opera en un registro acumulador. Se incluyó en IEC 61131-3 para proporcionar un lenguaje familiar para los programadores desde los primeros días del desarrollo de PLC. Hoy en día, IL rara vez se utiliza en proyectos nuevos (la mayoría de los entornos de programación de PLC modernos lo han desaprobado en favor del texto estructurado), pero sigue siendo el estándar para la compatibilidad con programas heredados escritos en IL en controladores más antiguos.
| Idioma | Tipo | Mejor para | Industria típica |
|---|---|---|---|
| Diagrama de escalera (LD) | gráfico | Lógica discreta, enclavamientos, secuencias. | Fabricación, control de máquinas. |
| Diagrama de bloques de funciones (FBD) | gráfico | Control analógico, bucles PID, flujo de señal. | Industria de procesos, petróleo y gas. |
| Texto estructurado (ST) | textual | unlgoritmos complejos, matemáticas, manejo de datos. | Todas las industrias, aplicaciones avanzadas |
| Gráfico de funciones secuenciales (SFC) | gráfico | Secuencias de lotes, máquinas basadas en pasos | unlimentos, productos farmacéuticos y procesamiento por lotes. |
| Lista de instrucciones (IL) | textual | Programas heredados, optimización de bajo nivel. | Sistemas heredados (obsoletos en trabajos nuevos) |
Los PLC están disponibles en factores de forma que van desde microcontroladores del tamaño de la palma de la mano hasta sistemas de múltiples bastidores que llenan gabinetes de control completos. Seleccionar el factor de forma correcto implica hacer coincidir la capacidad de E/S, la capacidad de expansión, la potencia de procesamiento y el tamaño físico del controlador con los requisitos y el presupuesto de la aplicación.
Los PLC compactos integran la CPU, la fuente de alimentación y un número fijo de puntos de E/S en una sola carcasa. Son la opción más rentable para aplicaciones pequeñas con un recuento de E/S limitado y definido, normalmente 8 a 64 puntos de E/S . Algunos PLC compactos ofrecen una expansión limitada a través de módulos adicionales, pero la capacidad de expansión es mucho más limitada que la de los sistemas modulares. Las aplicaciones comunes incluyen control de máquinas pequeñas, secciones de transportadores, estaciones de bombeo y subsistemas de automatización de edificios. Siemens S7-1200, Allen-Bradley Micro820 y Mitsubishi FX5U son ejemplos representativos de esta categoría. Los PLC compactos no son apropiados cuando es probable que el número de E/S o los requisitos de comunicación de la aplicación crezcan significativamente durante la vida útil del sistema.
PLC modulares separate the CPU, power supply, and I/O into individual modules that mount on a common backplane or DIN rail and connect via an internal bus. This architecture allows the system to be configured precisely for the application — adding exactly the types and quantities of I/O modules needed — and expanded later by adding modules to unused backplane slots or additional backplanes. Modular systems scale from small configurations of a CPU plus a handful of I/O modules up to large systems with hundreds of I/O points distributed across multiple racks. Siemens S7-300/S7-1500, Allen-Bradley ControlLogix, and Omron NX/NJ series are leading modular PLC platforms used across demanding industrial applications worldwide.
Los PLC basados en bastidores de gran escala admiten recuentos de puntos de E/S muy elevados (desde varios cientos hasta decenas de miles de puntos de E/S en bastidores de E/S distribuidos) y se utilizan en plantas de proceso continuo, instalaciones de generación de energía y líneas de fabricación a gran escala. Estos sistemas suelen presentar configuraciones de CPU redundantes en las que una CPU de reserva se hace cargo automáticamente si falla la principal, fuentes de alimentación redundantes y redes de comunicación redundantes, lo que proporciona la alta disponibilidad necesaria en aplicaciones donde el apagado no planificado tiene graves consecuencias operativas o de seguridad. Siemens S7-400H, Allen-Bradley ControlLogix con redundancia y Yokogawa STARDOM son ejemplos de plataformas diseñadas para este nivel de criticidad.
Tres tipos de controladores dominan la automatización industrial: PLC, sistemas de control distribuido (DCS) y controladores de automatización programables (PAC). Los límites entre ellos se han desdibujado considerablemente a medida que los tres han adoptado redes modernas, programación de alto nivel y capacidades de procesamiento avanzadas, pero persisten diferencias significativas en la filosofía de diseño, la adaptación de las aplicaciones y el costo total de propiedad.
un PLC Se originó en la fabricación discreta y está optimizado para la ejecución rápida del ciclo de escaneo de lógica secuencial y combinacional. Destaca en el control de máquinas, líneas de envasado y fabricación discreta, donde el requisito principal es la respuesta determinista a eventos binarios. Los sistemas PLC suelen ser menos costosos por punto de E/S que los sistemas DCS y cuentan con el respaldo de una gran base de técnicos capacitados en entornos de fabricación.
un DCS (Sistema de control distribuido) fue desarrollado para industrias de procesos continuos (refinación de petróleo, producción química, generación de energía) donde el requisito principal es el control regulatorio de variables analógicas continuas en una gran cantidad de puntos de E/S. Las plataformas DCS se construyen alrededor de un entorno de ingeniería unificado donde las funciones de configuración, visualización, historial y control están estrechamente integradas por el mismo proveedor. Esta integración reduce el tiempo de ingeniería para sistemas grandes, pero crea una dependencia significativa de los proveedores y mayores costos de plataforma.
un PAC (Controlador de automatización programable) es un término utilizado para describir controladores modernos de alto rendimiento que combinan control discreto estilo PLC con control de procesos analógicos, control de movimiento y capacidades de red históricamente asociadas con las plataformas DCS, todo en un único controlador y entorno de programación. National Instruments CompactRIO y Opto 22 EPIC son ejemplos. Los PAC son particularmente adecuados para aplicaciones que cruzan el límite tradicional de PLC/DCS, como procesos por lotes híbridos que combinan operaciones secuenciales con bucles de control continuo.
Seleccionar una plataforma PLC para una nueva aplicación o un proyecto de modernización implica evaluar un conjunto de parámetros técnicos y prácticos que determinan colectivamente si el sistema elegido cumplirá con los requisitos actuales y seguirá siendo compatible durante la vida útil esperada del sistema, generalmente 15 a 25 años en entornos industriales.
Los controladores lógicos programables aparecen en casi todas las industrias que utilizan cualquier forma de proceso automatizado o semiautomático. La diversidad de aplicaciones de PLC refleja la versatilidad fundamental de la tecnología: la misma arquitectura central que controla una línea de embotellado también gestiona una planta de tratamiento de agua o coordina los sistemas de control de acceso y HVAC de un edificio.
unutomotive assembly, electronics manufacturing, metal fabrication, and consumer goods production all rely heavily on PLCs to sequence robot actions, control conveyor speeds, manage part detection and rejection, and coordinate safety interlocks across multi-machine production cells. A single automotive body assembly line may contain cientos de PLC individuales coordinando robots de soldadura, sistemas de transferencia, estaciones de inspección de calidad y equipos de manejo de materiales, todos conectados en red a un sistema SCADA de supervisión que monitorea las tasas de producción y las condiciones de falla en tiempo real.
Las instalaciones municipales de tratamiento y distribución de agua utilizan PLC para controlar las estaciones de bombeo, los sistemas de dosificación de productos químicos, los procesos de filtración y la gestión del nivel de los embalses. Las estaciones de bombeo remotas a kilómetros de la planta de tratamiento principal suelen estar controladas por PLC independientes que se comunican con el sistema SCADA central a través de enlaces celulares o de radio. Los PLC en aplicaciones de agua deben manejar una combinación de control discreto (secuencia de apertura/cierre de válvula) y regulación analógica (caudal, tasa de dosis química, control de presión) de manera confiable y sin requerir operadores en el sitio en cada ubicación remota.
Los entornos de procesamiento de alimentos imponen requisitos específicos en el hardware de PLC: gabinetes de acero inoxidable o carcasas de plástico selladas aptas para entornos de lavado y módulos de E/S tolerantes a las temperaturas extremas de las transiciones del congelador a la sala de cocción. Los PLC en las plantas de alimentos controlan las secuencias de mezcla y combinación, los perfiles de temperatura de pasteurización, las máquinas de llenado y sellado y los ciclos de lavado de limpieza in situ (CIP). Los requisitos reglamentarios para la documentación de seguridad alimentaria significan que los sistemas PLC en este sector a menudo incluyen la generación de registros electrónicos de lotes, registrando automáticamente los parámetros del proceso para cada lote de producción para demostrar el cumplimiento de HACCP y los estándares de seguridad alimentaria.
Los grandes edificios comerciales e industriales utilizan PLC y controladores de automatización de edificios dedicados, que son esencialmente PLC especializados, para gestionar sistemas HVAC, control de iluminación, control de acceso, despacho de ascensores y gestión de energía. La ventilación de túneles, el manejo de equipaje en aeropuertos y el control de infraestructura de estadios son otros ejemplos de aplicaciones a gran escala relacionadas con edificios donde los sistemas PLC coordinan cientos de dispositivos de campo distribuidos en extensas instalaciones físicas. La convergencia de los protocolos de automatización de edificios y de automatización industrial, particularmente porque ambos sectores adoptan la comunicación basada en Ethernet, está haciendo que los PLC de uso general sean cada vez más competitivos con los controladores de sistemas de automatización de edificios tradicionales en este mercado.
La resolución eficaz de problemas de PLC sigue un proceso sistemático de eliminación que reduce la ubicación de la falla desde el nivel del sistema hasta el componente específico o elemento de programa responsable. Un enfoque estructurado reduce el tiempo de diagnóstico y evita la sustitución aleatoria de componentes costosos que en realidad no están defectuosos.
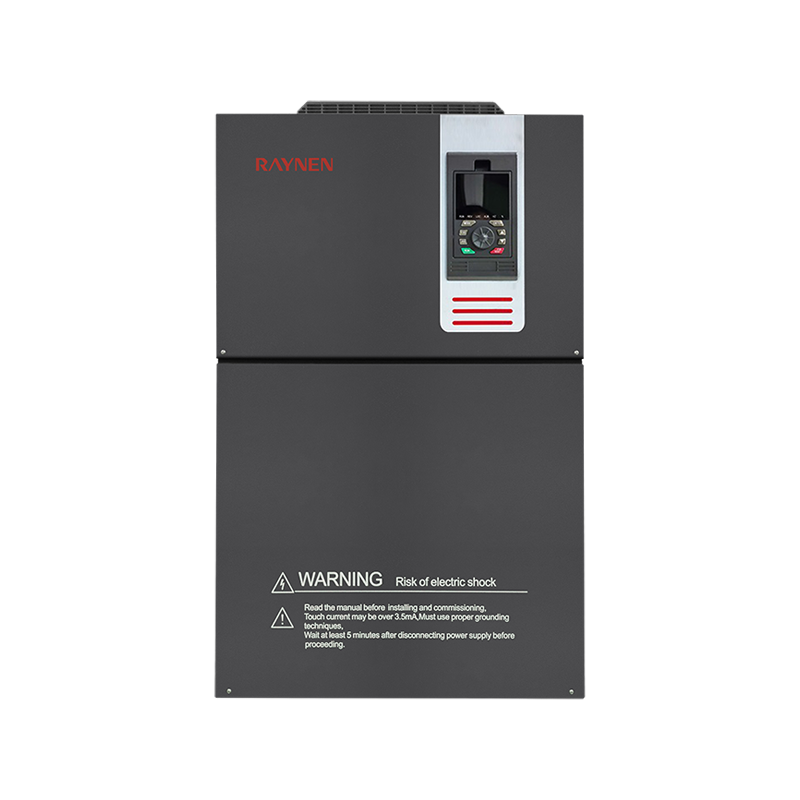
La comunicación Modbus es estándar, con interfaces RJ45 y terminales independientes, lo que facilita la integración del sistema y el control de la ...
Ver detalles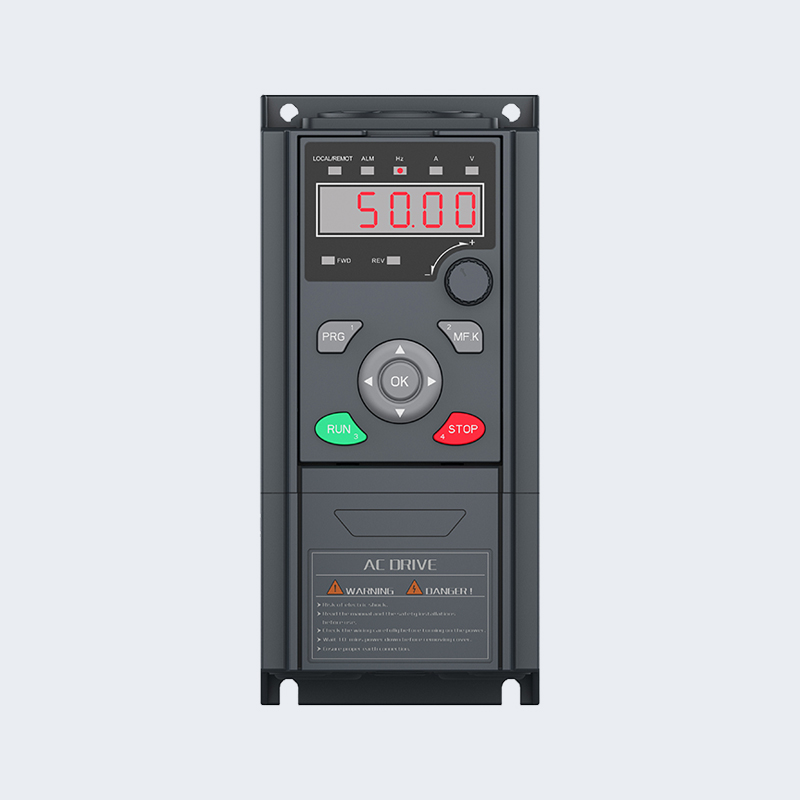
Bomba de agua solar serie RVE35-T3-0R7GB ~ RVE35-T3-4GB convertidor solar vfd dc a ac con inversor de panel solar Mppt, trifásico 50-60hz. Nivel de...
Ver detalles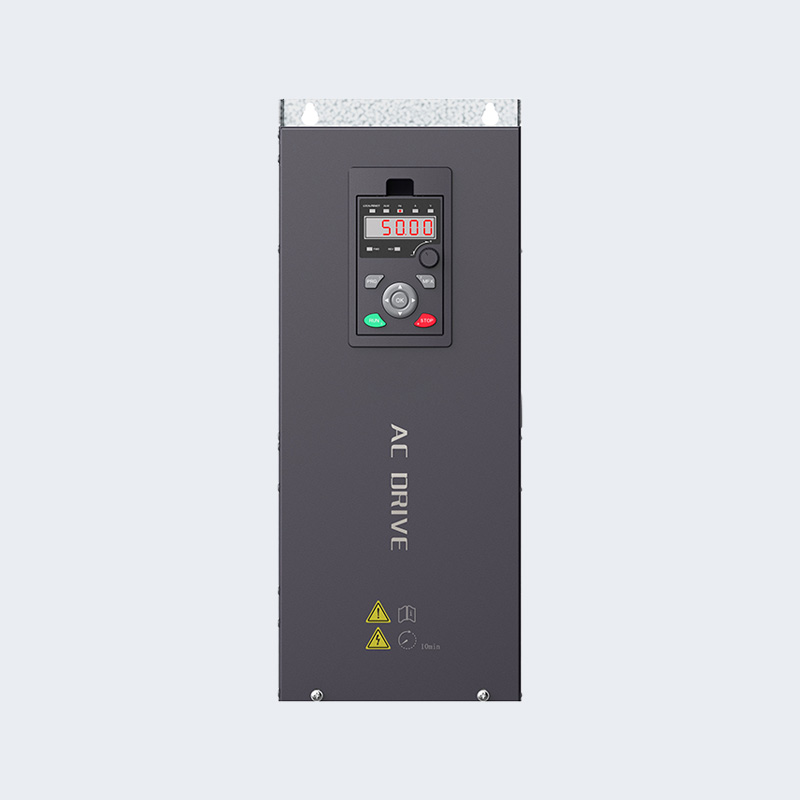
Impulsión de bomba solar de la serie RVE35-T3-7R5GB ~ RVE35-T3-15GB. Todos los productos de la serie adoptan un diseño de aislamiento de corriente ...
Ver detalles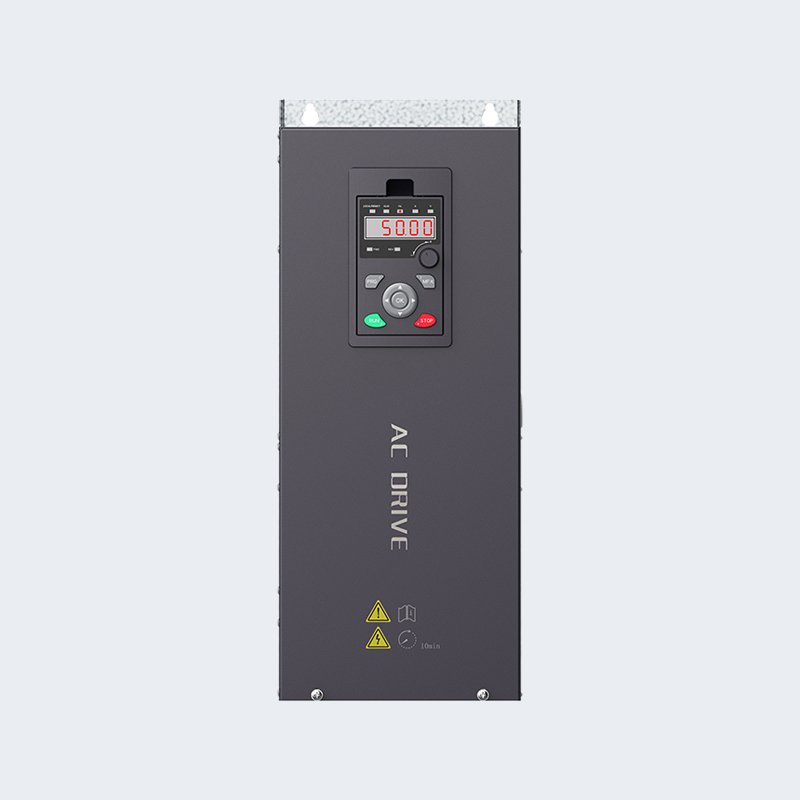
Los controladores de bombas solares de la serie RVE35-T3-30GB ~ RVE35-T3-37GB utilizan control digital para lograr un funcionamiento completament...
Ver detalles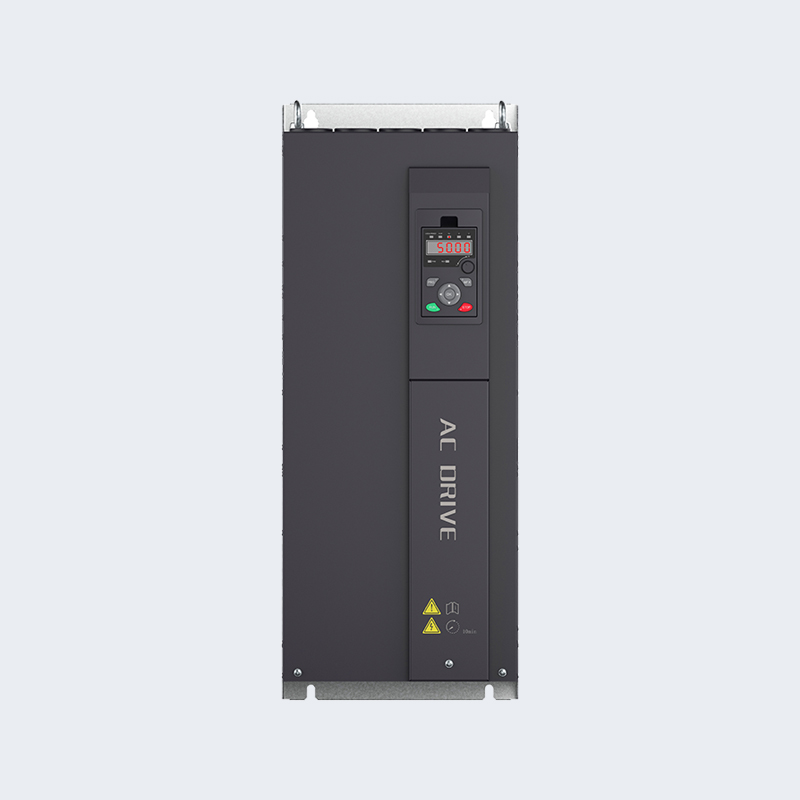
RVE35-T3-160G ~ RVE35-T3-185G (RVE35 serie 160-185 rango de potencia) Bomba de agua solar MPPT Convertidor de frecuencia inversor VFD para sistema ...
Ver detalles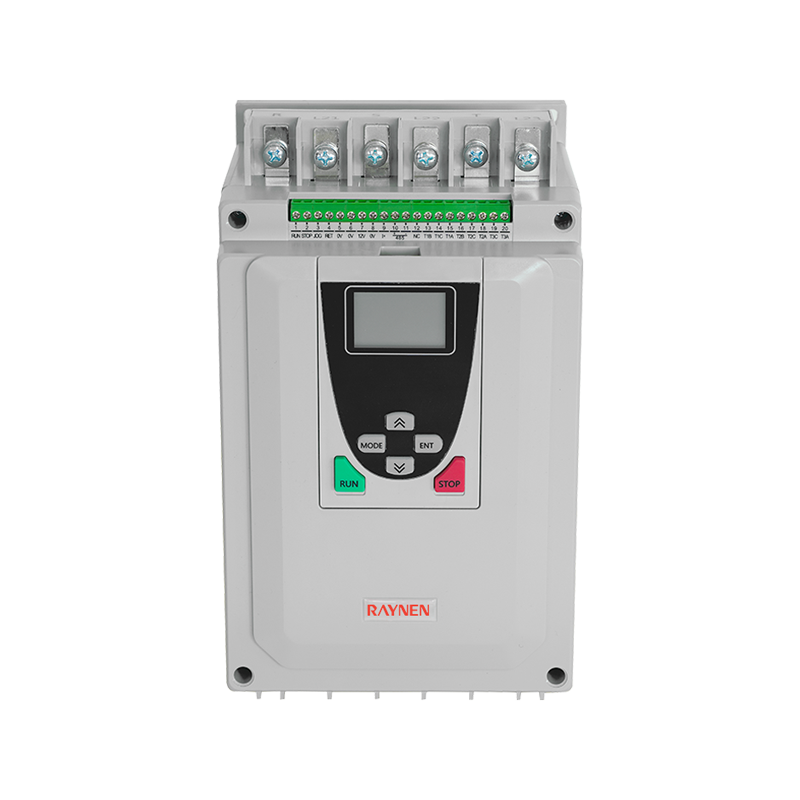
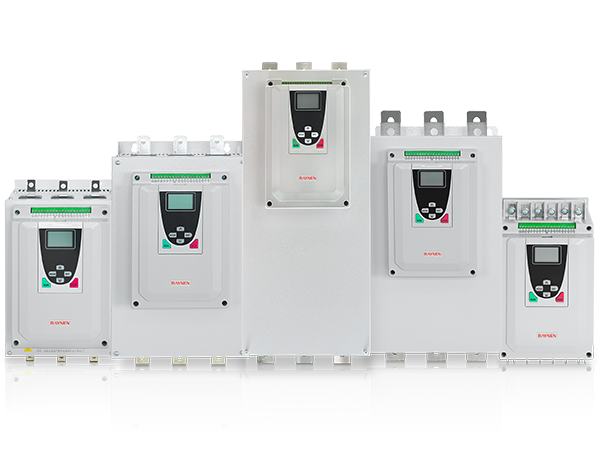
Bypass Bypass Bypass de bajo voltaje de arranque suave adecuado para el amplio rango de suministro de alimentación del generador, se puede iniciar ...
Ver detalles
Fácil de instalar e integrar en el sistema de control, con compatibilidad electromagnética. A través de la interfaz estándar RS485, se puede conect...
Ver detalles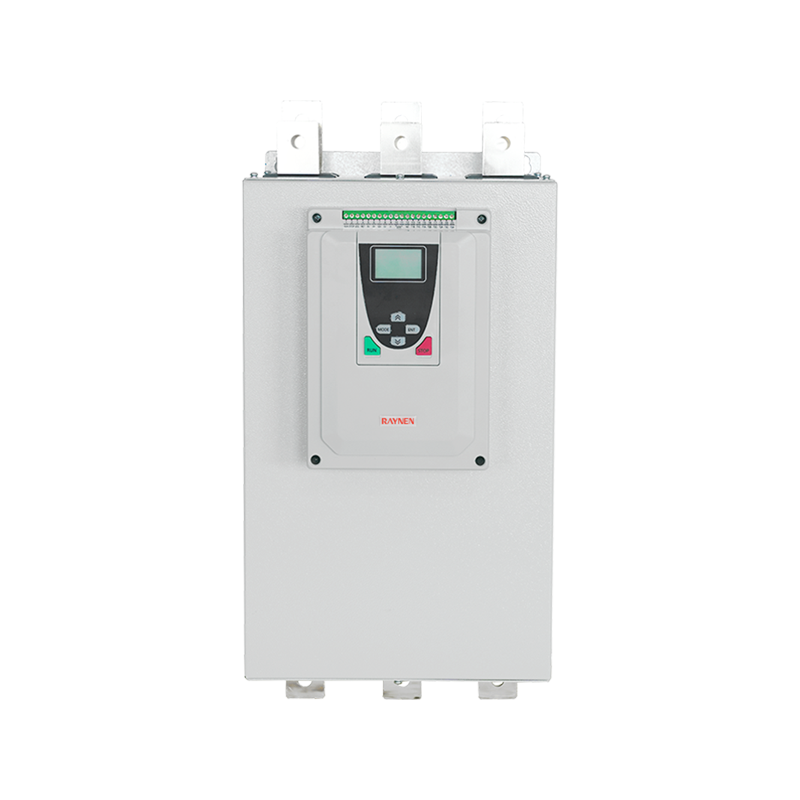
El arrancador suave inteligente de la serie RSE adopta bypass externo, conexión directa, fácil mantenimiento, tamaño pequeño y bajo costo. Después ...
Ver detalles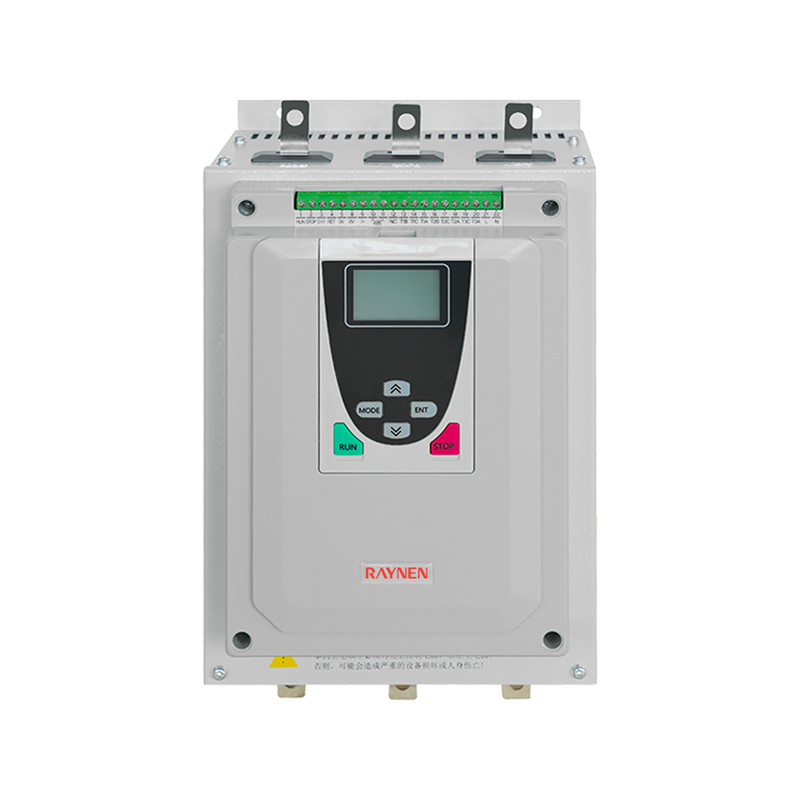
El arrancador suave de derivación de la serie RSE, combinado con la última teoría del control del motor, se utiliza en el amplio rango de suministro d...
Ver detalles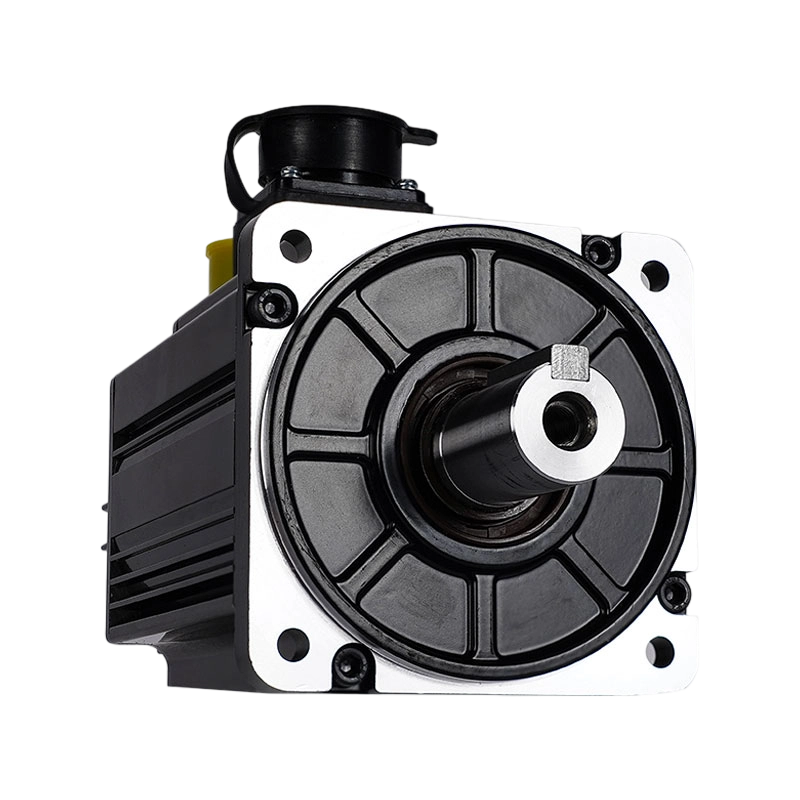
Los servomotores de la serie MA3 tienen un nuevo diseño electromagnético, proceso de fabricación mejorado, miniaturización, alta protección y más a...
Ver detalles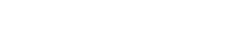
Derecho de Autor 2024 Fujian Raynen Technology Co., Ltd. Todos los Derechos Reservados.
 Fabricantes de control de motores